Roboflow

RSS: https://blog.roboflow.com/rss/
Roboflow 官方博客,关于计算机视觉的深入教程与实践,覆盖目标检测、分割与 ML 工程。

推出 Roboflow Labs:推进现实世界能力的前沿

Roboflow 宣布成立应用研究部门 Roboflow Labs,主攻三个方向:发布并训练可边缘部署的开放视觉模型(已开源 RF-DETR,Apache 2.0,实现实时目标检测、分割与姿态估计 SOTA);与前沿实验室合作评估和分发模型,并在视觉、机器人、编码、媒体等领域生成训练数据;与企业共建基准测试(如 RF100-VL)以暴露模型在真实商用场景中的短板。 目前 Roboflow 平台已支撑数百万开发者和领域专家标注数十亿图像/视频,部署数十万模型,被引用超 1.3 万篇研究论文,Fortune 100 中一半以上在用。 合作方包括 NVIDIA、Rivian 等。整体定位是"为 AI 构建视觉皮层",推动 AI 进入实体产业。
评论点赞收藏19 小时前

为制造业视觉检测构建 AI 智能体

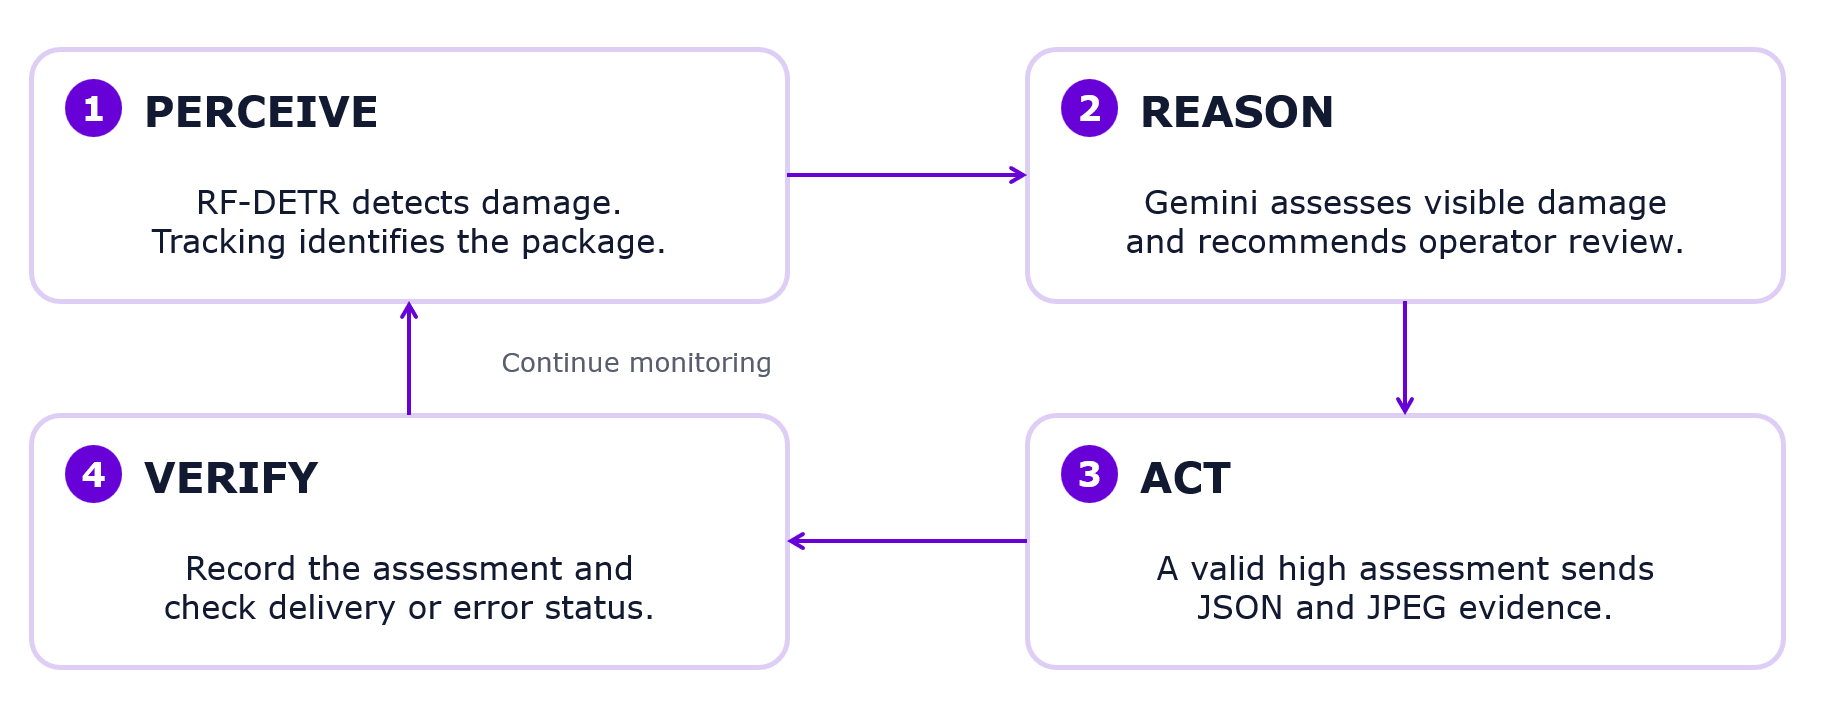
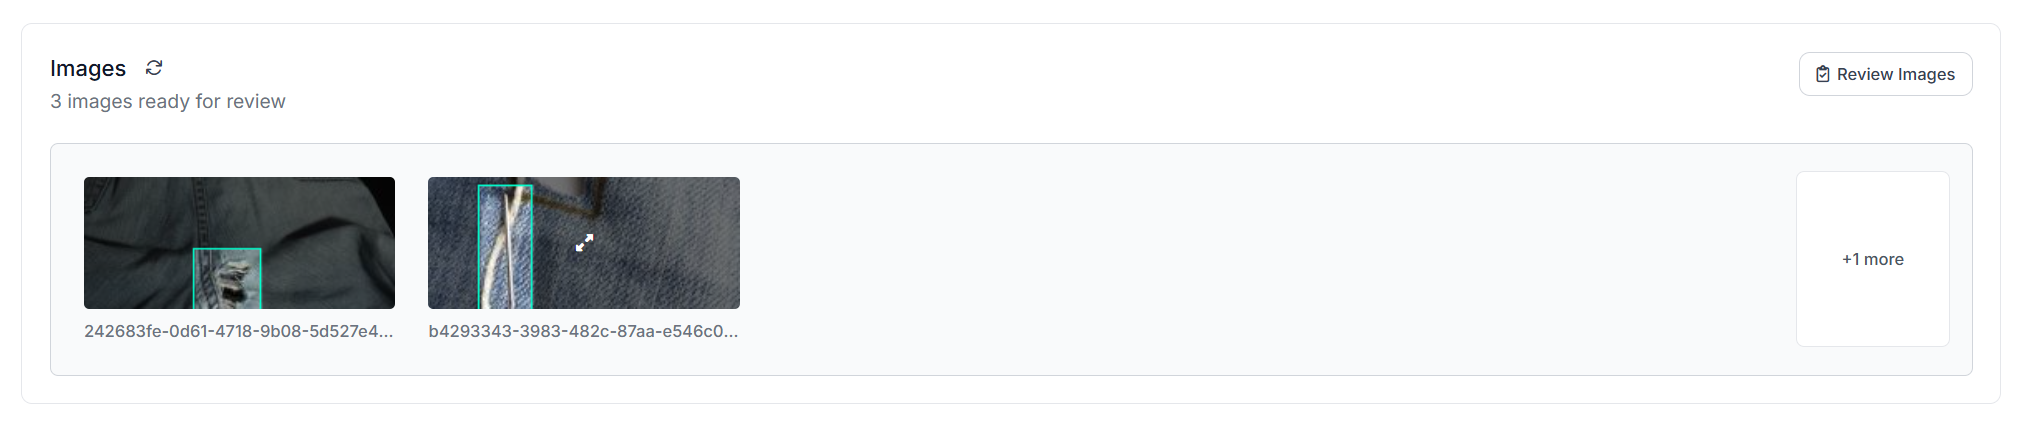
Roboflow 发布了一篇教程,介绍如何用其 Workflows 平台搭建面向制造业目检的 AI Agent。整体架构是:RF-DETR 做缺陷检测,Gemini 视觉模型做结构化评估,工作流逻辑再触发提醒操作员、提交 review 工单或把结果传给 PLC 等外部系统。 文章以一个纸箱检测场景为例,展示了如何读取工位标签、跟踪纸箱、检测损伤并用 Gemini 生成带图片证据的结构化报告。属于产品功能教程,技术方向(视觉+推理 Agent 用于质检)有实用性,但内容偏厂商方案推广,缺少独立评估、对比或踩坑细节,讨论入口有限。
评论点赞收藏1 天前

如何解决缺陷检测中的类别不平衡问题

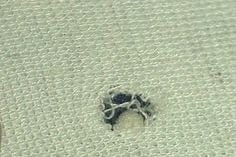
Roboflow 团队针对缺陷检测中的类别不平衡问题(罕见缺陷占比极低,如 Bosch 数据集中仅 0.58%)做了一手实验:用 RF-DETR 在 50:1 不平衡的织物缺陷数据集上,分别测试过采样、定向数据增强和合成数据三种干预手段,重点跟踪罕见类的 per-class AP 而非整体 mAP。 文章指出,检测比分类更容易被背景区域稀释罕见类信号,且高频类表现好时 mAP 可能"看着不错"但罕见类几乎漏检。给出了具体方法选择建议和数字,适合做工业缺陷检测或目标检测且遇到罕见类问题的工程师参考。
评论点赞收藏8 天前

用 Roboflow 工作流构建 Agentic 计算机视觉

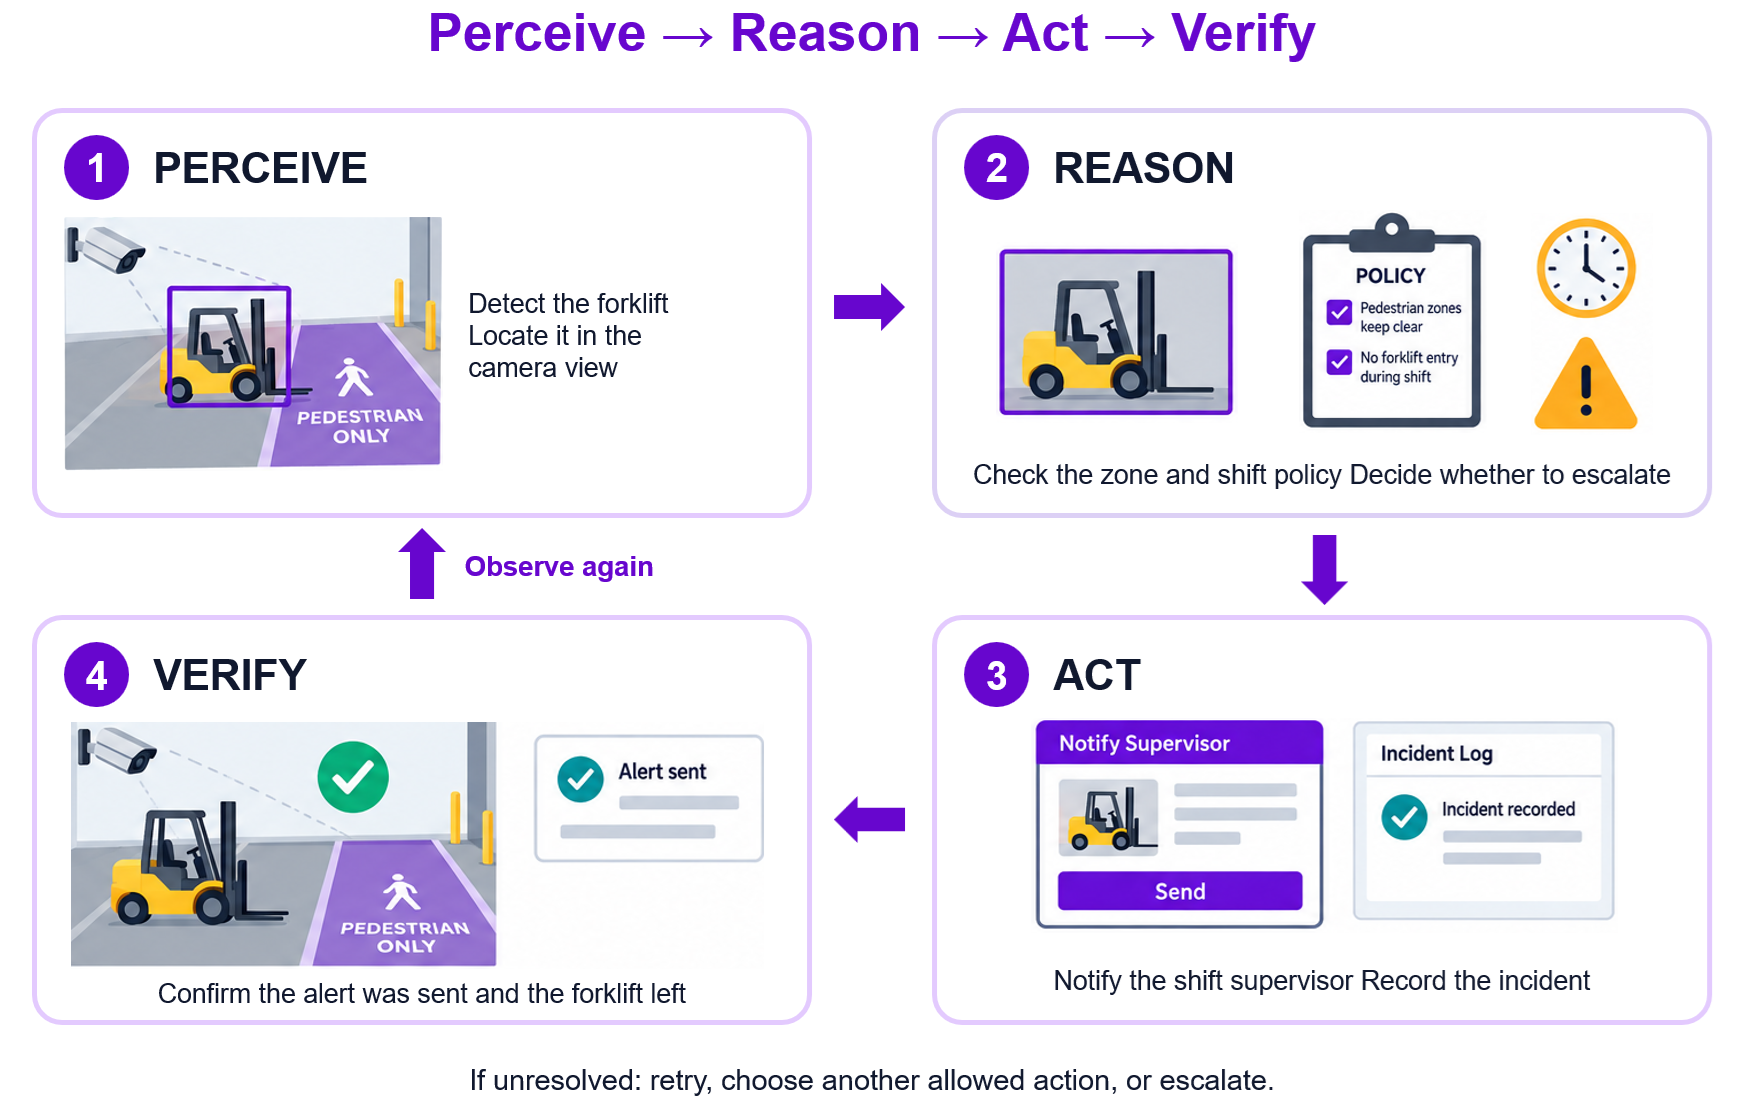
Roboflow 介绍"Agentic 计算机视觉"架构:用 RF-DETR 等检测器做感知,接视觉语言模型做判断,再通过工具调用/集成执行动作,形成可自我检查的闭环。 文中以仓库叉车、制造品控、安防禁区等场景说明传统检测模型只输出标签/框,还需要应用代码决定"是否重要、下一步做什么";Agentic CV 把感知当作起点而非终点。 架构思路参考 ReAct 的推理-行动交替、Toolformer 的 API 工具调用、Reflexion 的反馈改进。文章属于 Roboflow 官方博客内容,概念解释清晰、有一定信息增量,但整体偏产品导向与技术科普,缺少个人踩坑、实验数据或强争议点,讨论入口有限。
评论点赞收藏8 天前

计算机视觉中的 Sobel 边缘检测

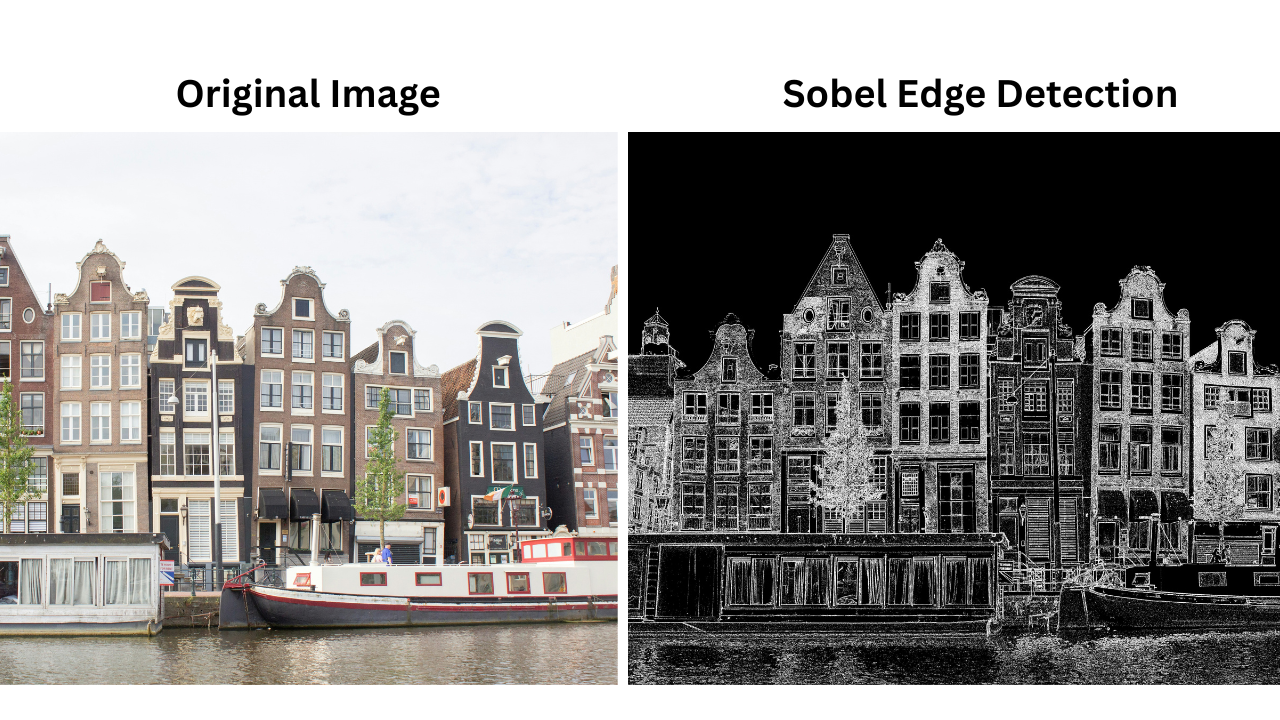
Roboflow 发布的一篇 Sobel 边缘检测技术教程。内容介绍 Sobel 算子原理(用 3×3 核计算水平和垂直梯度)、与 Canny 和 Laplacian 的区别,以及如何在 Roboflow Workflows 中实现。 属于典型的平台方技术博客,偏入门科普和产品导流,信息正确但缺少个人观点、一手实验或新洞察,技术讨论增量有限。
评论点赞收藏8 天前

让用 Roboflow 部署变得更容易、更便宜

Roboflow 宣布 Serverless API 改为按图片计费,价格更可预测;Core 计划基础档降到 $0 并含 10 credits;自托管推理(Roboflow Inference)免费;所有 Core 计划支持私有项目、无限席位和模型权重下载。 官方称过去一年处理超 1000 亿张图/帧,基准测试显示 9/10 工作负载比自托管更省钱,RF-DETR 部分模型成本降低 40% 以上。这是平台定价与免费化调整,对视觉 AI 部署用户有直接成本参考,但整体是机构发布通稿,缺少个人观察和可争论观点。
评论点赞收藏12 天前

GPT-6 Astra 是我们测试过的最强视觉模型

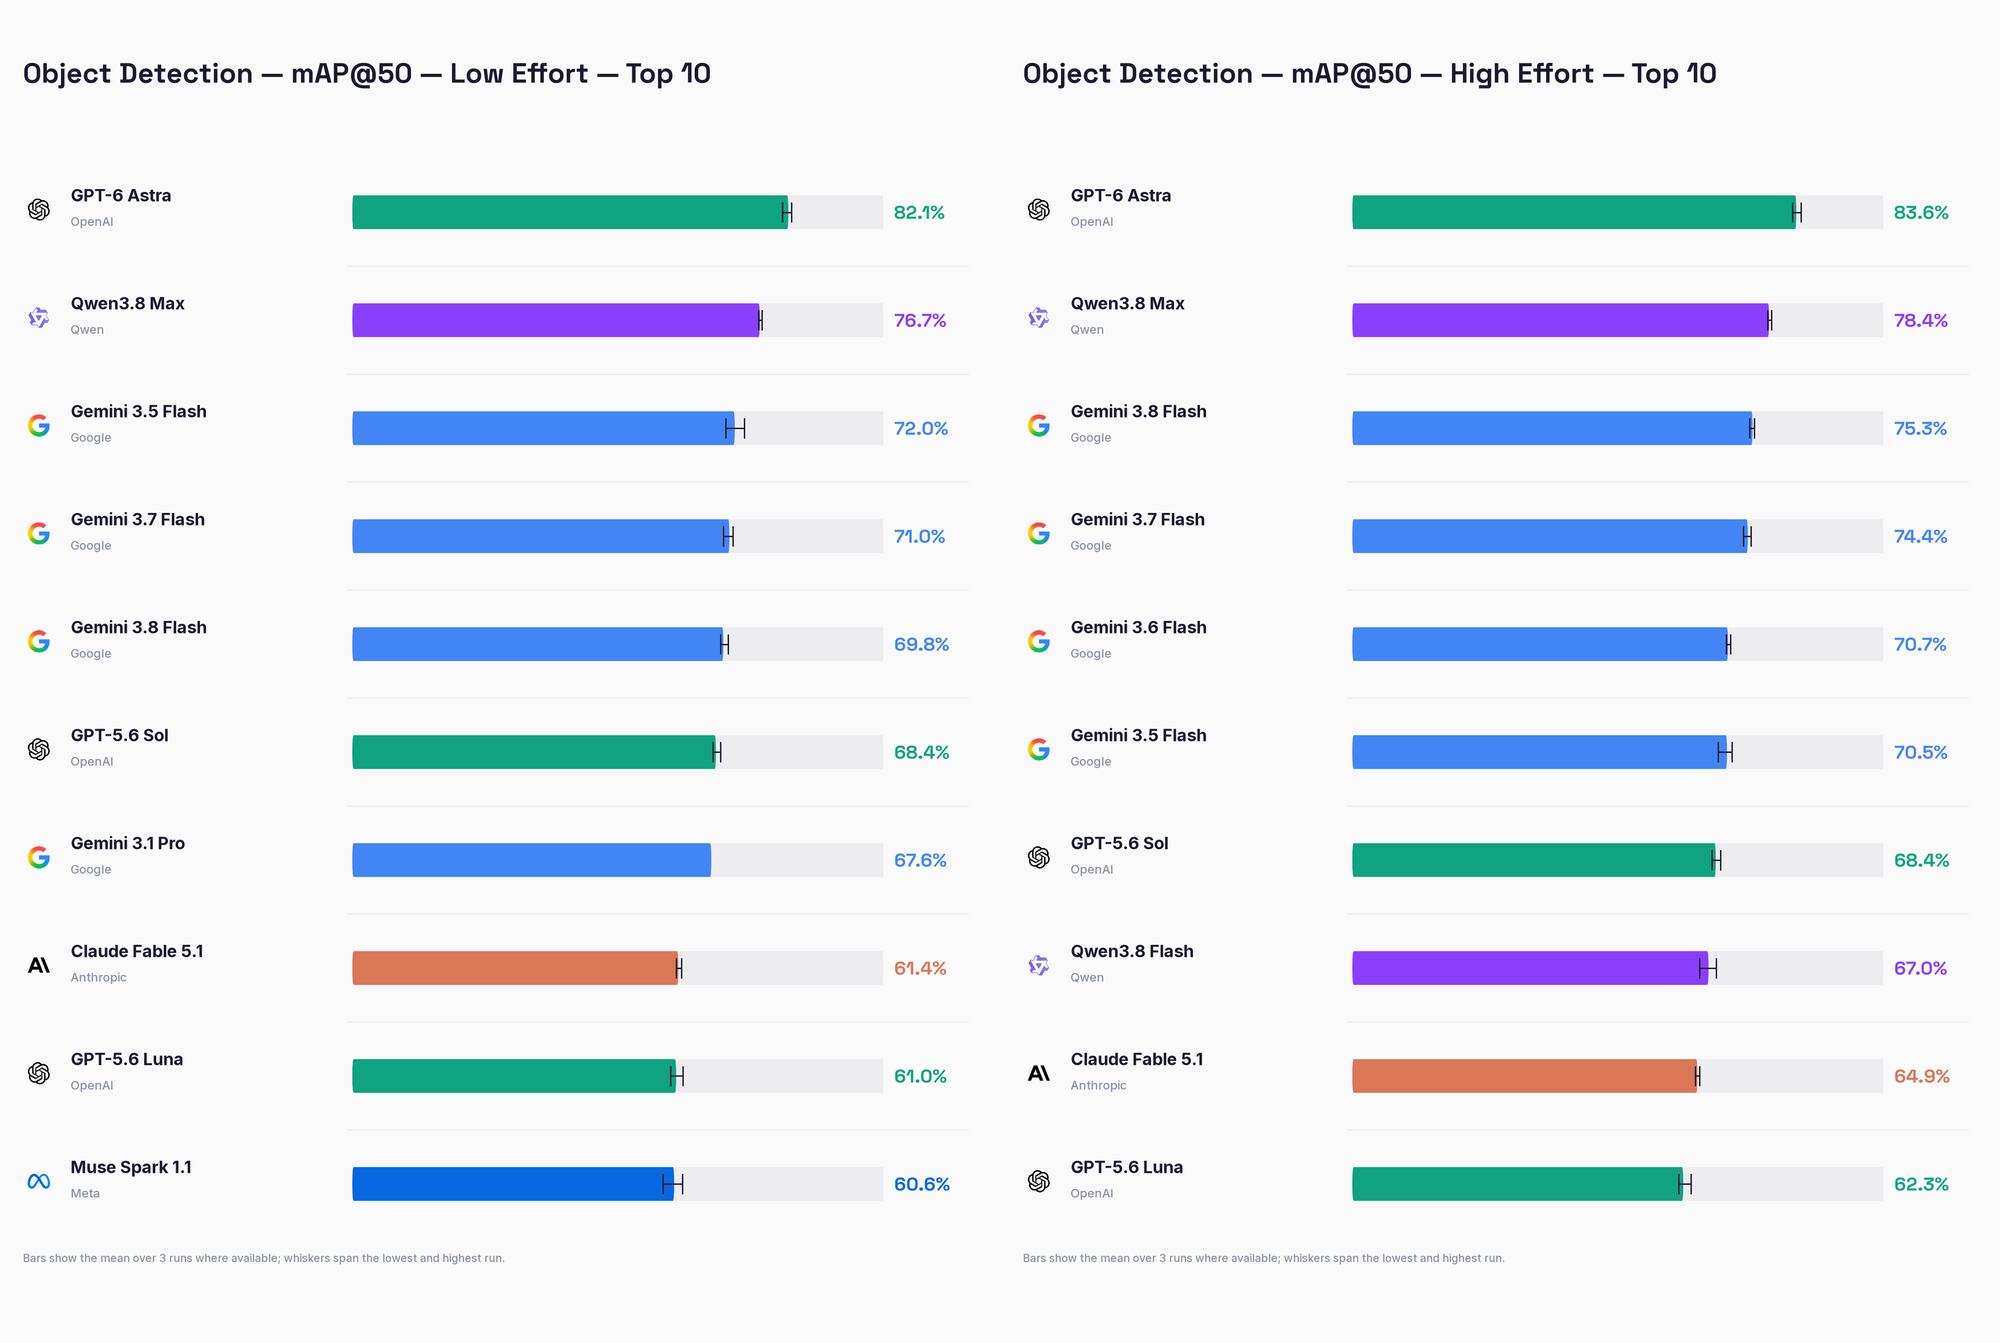
Roboflow 用自家 Vision Evals 测试了 OpenAI 的 GPT-6 Astra,重点评估其在计算机操作场景下的视觉能力(定位 UI 元素、读屏、理解控件功能),并扩展到目标检测、计数、视觉推理、box prompting、分割、重识别和机器人控制。 结果称 Astra 是 Roboflow 迄今测过的最强视觉模型:低推理难度下目标检测 mAP@50 达 82.1%,比 Qwen3.8 Max 高 5.4 分、比 GPT-5.6 Sol 高 13.7 分,竞品在推理难度拉满时也追不上;LEGO 小件分类(4×1、4×2、3×2 不同颜色/旋转/遮挡)达到 99.8%。 对常见类别,Astra 可直接作为自动标注的主力,多数情况下人工只需复核少量错误;公司私有 rare class 场景除外。文章还演示了用团队名 prompt 自动区分凯尔特人/尼克斯球员,并说明同 prompt 在不同场馆、光线、球衣下仍能工作。 文中含 Roboflow Playground 免费试用入口,整体兼具基准结果与一手实测,但结论有厂商自测光环。
评论点赞收藏12 天前

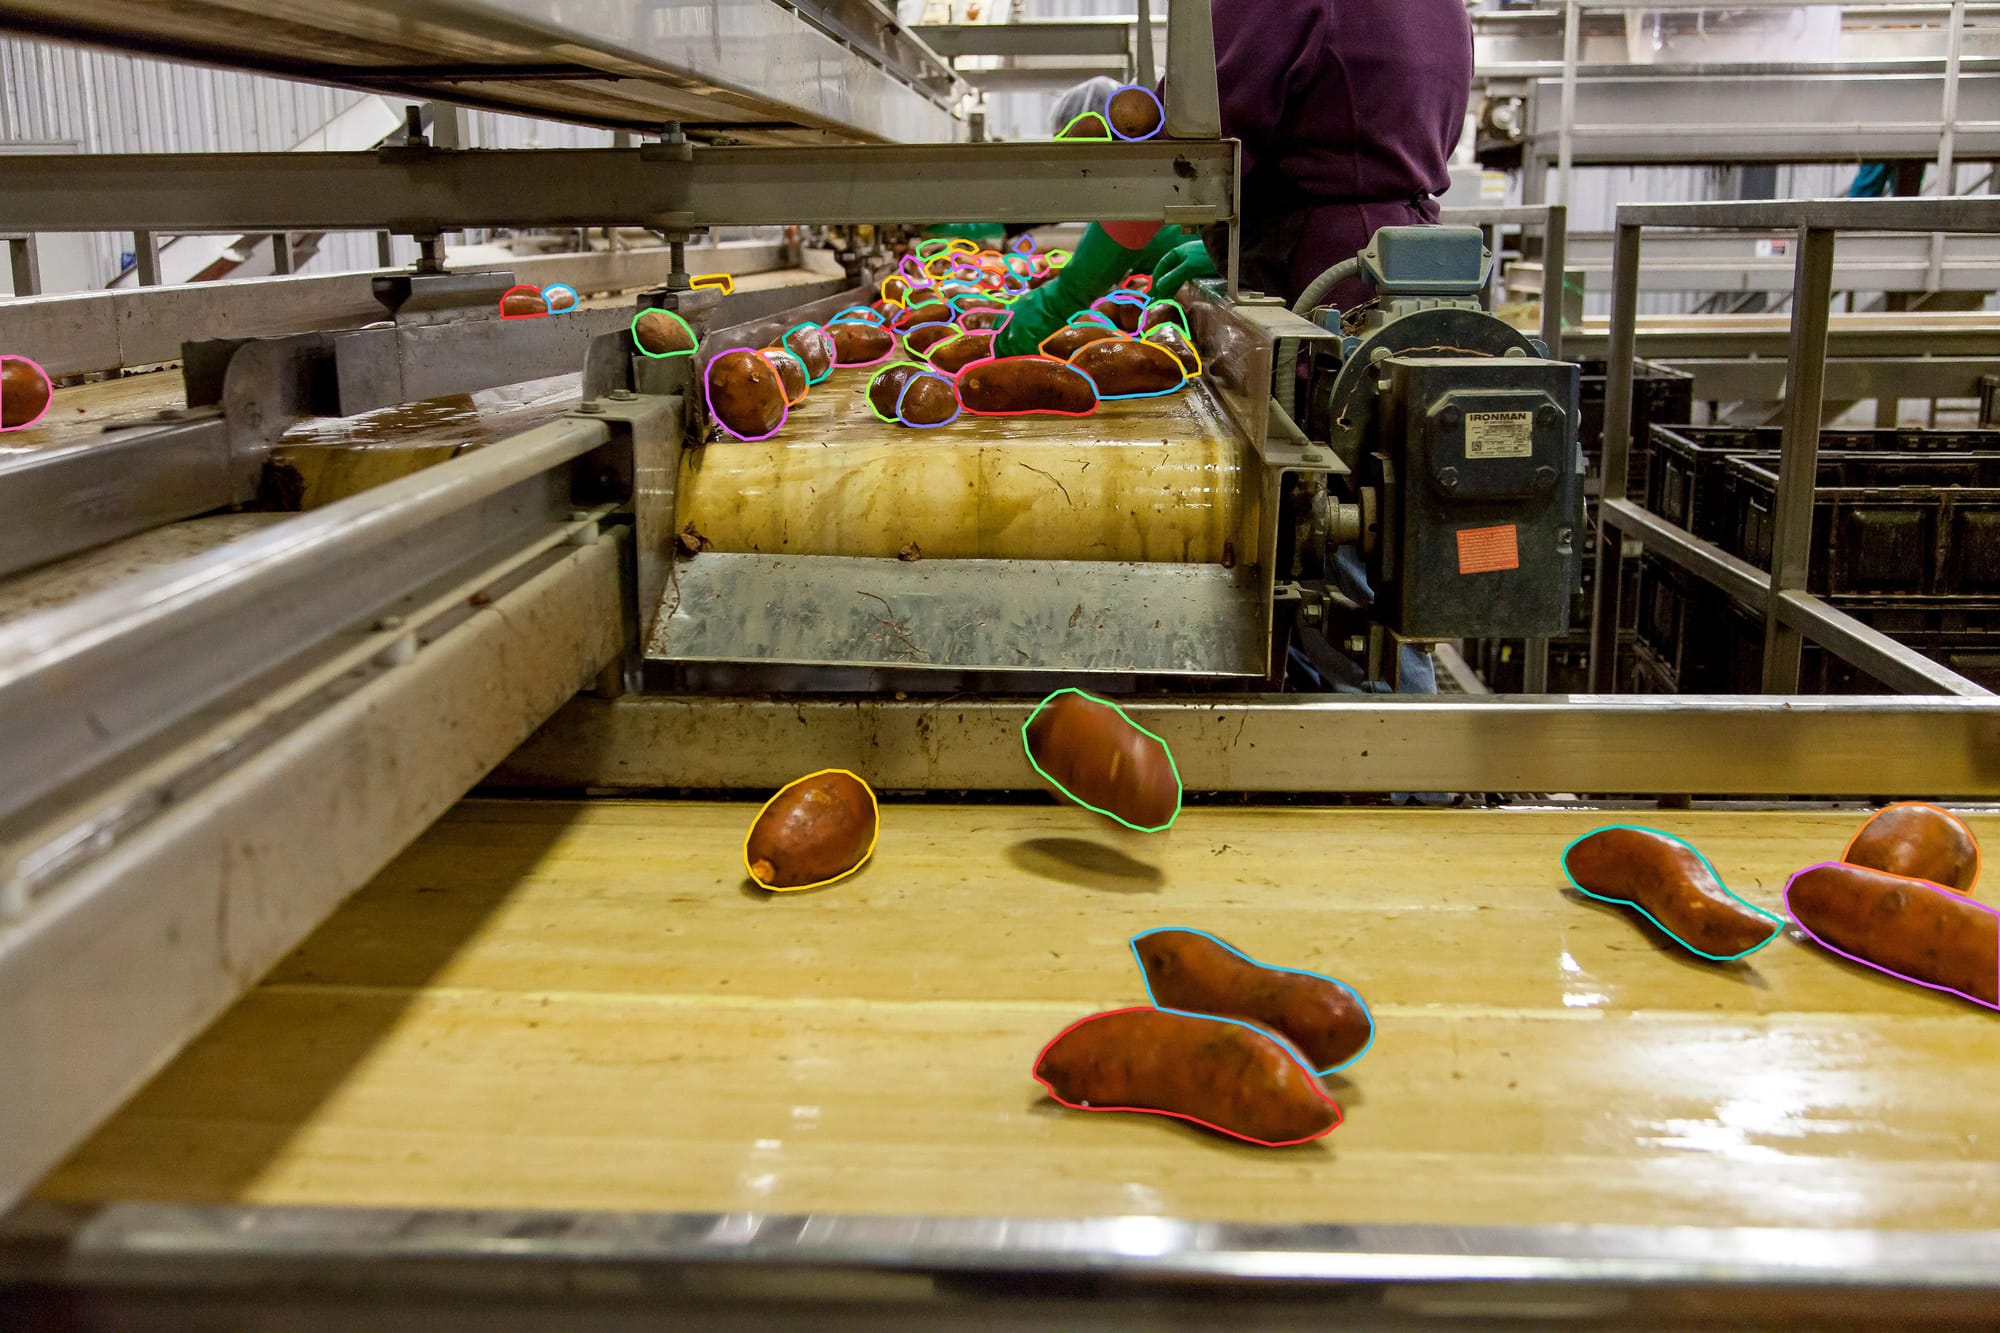
GPT-6 Astra 用于图像分割

Roboflow 团队发现 OpenAI 九月初发布的 GPT-6 Astra 不仅是当前他们视觉评测中综合表现最强的模型,还能在不做专门训练的情况下输出物体分割多边形。 文章展示了实际调用示例:把图像(长边 2048px)喂给模型,用严格 JSON schema 要求按实例返回顶点列表和置信度,再与 SAM 3 配合可获得接近专业分割模型的精度。 OpenAI 并未在文档中说明这一能力,属于社区挖掘出的用法。适合对多模态大模型做视觉任务、想用 prompt 替代专用分割管线的人参考。
评论点赞收藏13 天前

计算机视觉中的拉普拉斯边缘检测

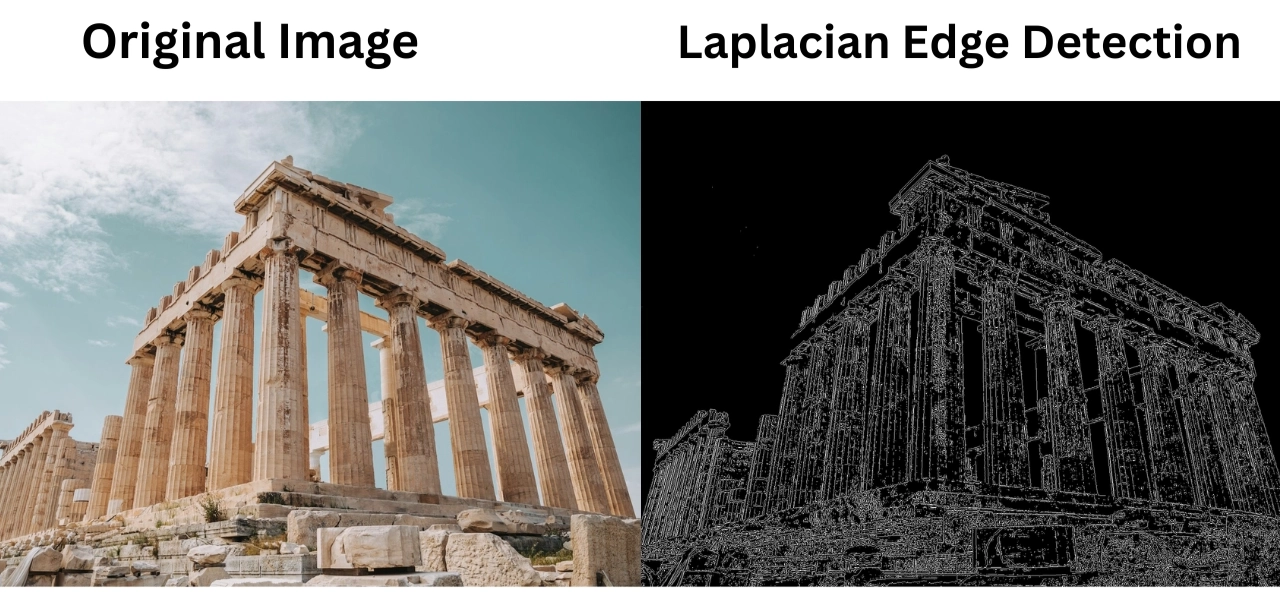
Roboflow 发布一篇 Laplacian 边缘检测教程:解释一阶/二阶导数在图像处理中的含义,说明 Laplacian 通过检测强度变化率快速变化的区域来定位边缘,并与 Sobel(一阶)、Canny 方法做对比,最后展示如何用 Roboflow Workflows 实现。 内容偏基础科普与产品使用引导,信息正确但对熟悉 CV 的读者增量有限,讨论入口少。
评论点赞收藏13 天前

计算机视觉中的 Canny 边缘检测

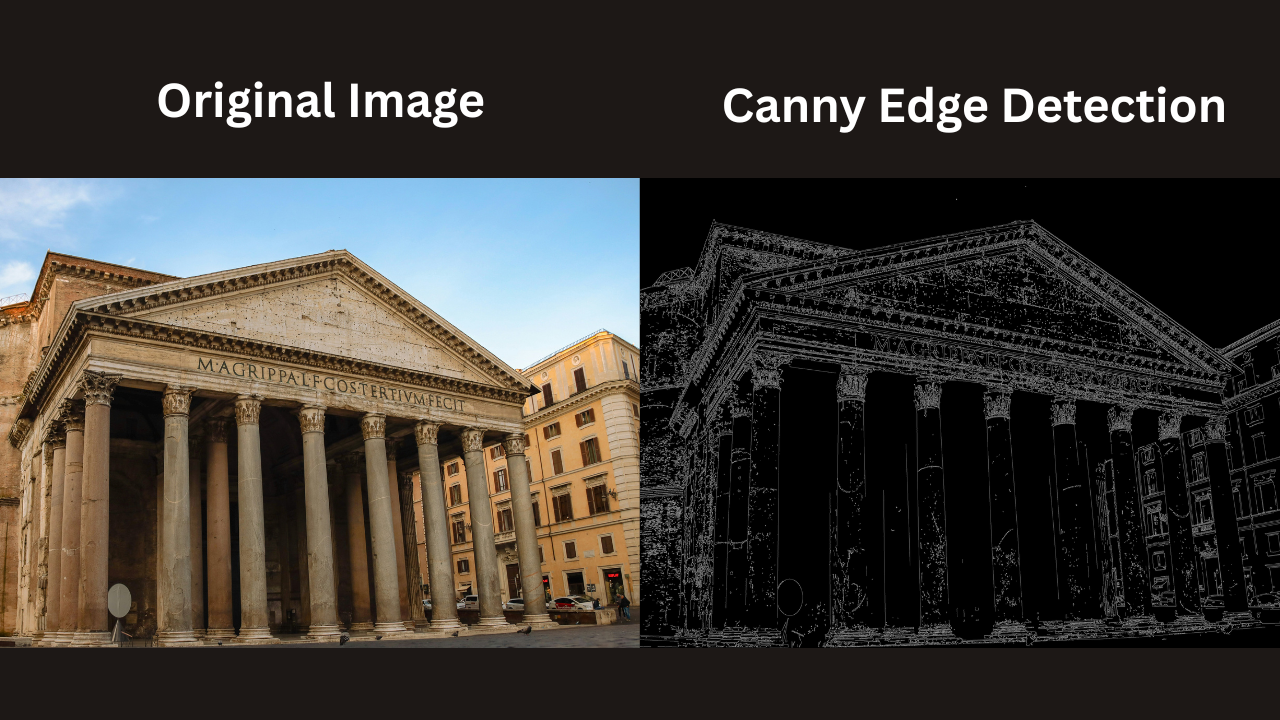
Roboflow 官方博客介绍 Canny 边缘检测算法:由 John Canny 提出,通过高斯平滑、梯度计算、非极大值抑制、阈值化和双阈值连接五个阶段,在去噪同时得到较细且定义明确的边缘。 文章以教学指南形式逐步解释原理,并演示如何用 Roboflow Workflows 实现。核心信息是算法流程和应用场景,缺少新数据或一手实测,属于机构号常规教程内容。
评论点赞收藏15 天前

用 GPT-6 Astra 理解视频

GPT-6 Astra 不支持视频输入,但可通过发送带时间戳的帧序列实现视频理解。Roboflow 实测体育分析、流程监控、物流周转等场景,要求 JSON 输出事件类型和时间戳并叠加到原视频。 100 帧请求耗时 2-3 分钟,成本约 1 美元(输入 $12.50/MTok,输出 $50/MTok)。
评论点赞收藏19 天前

视线检测与视线追踪详解

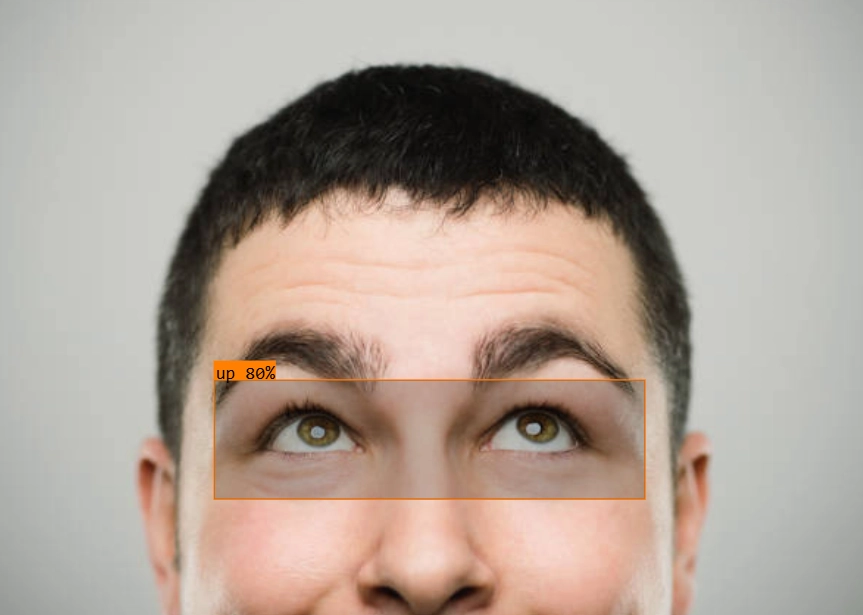
视线检测判断人看哪里,视线追踪则持续记录视线轨迹。计算机视觉通过分析瞳孔位置、头部姿态和面部特征来估算视觉注意力,已应用于人机交互、驾驶员监控和产品测试等场景。 Roboflow提供了一套基于工作流的视线追踪构建方案。
评论点赞收藏22 天前

在 Roboflow 中使用 GPT-6 Astra 自动标注

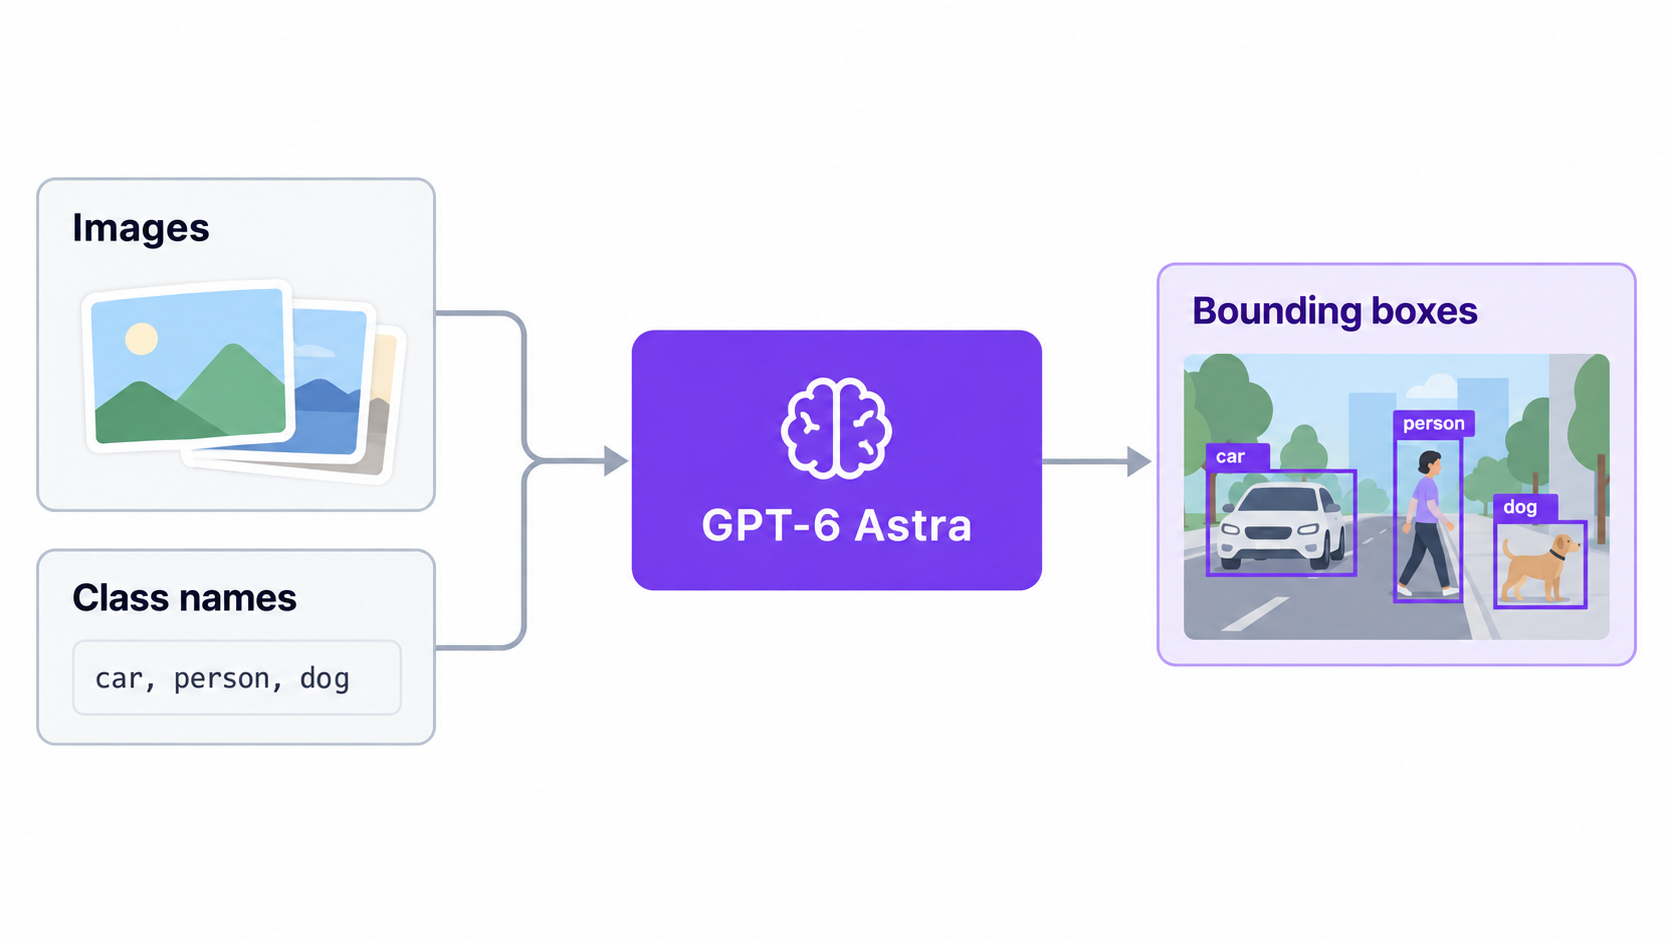
Roboflow 的 Auto Label 功能默认模型已升级为 GPT-6 Astra,支持零样本目标检测——只需输入类别名称即可自动生成边界框,无需训练或提供示例。 可通过 Auto Label 界面直接运行,也可通过 MCP server 交给 AI agent 执行完整 CV 流水线。类别名称是核心,会作为 prompt 使用,描述字段不影响结果。
评论点赞收藏22 天前

制造业中的边缘 AI 推理:为什么把视觉模型放到产线上

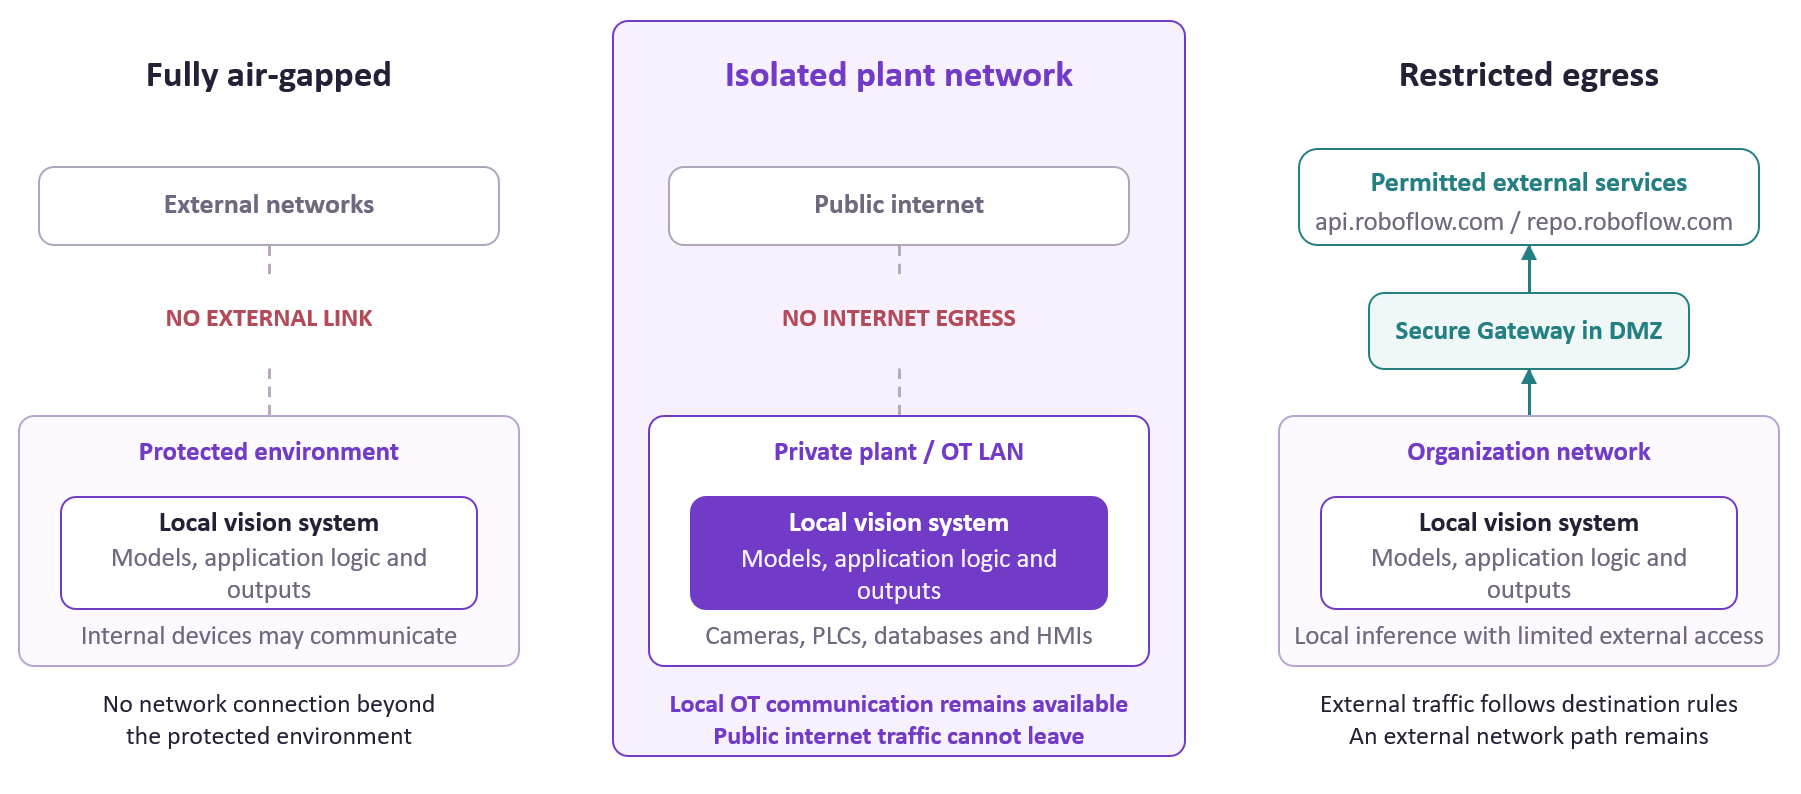
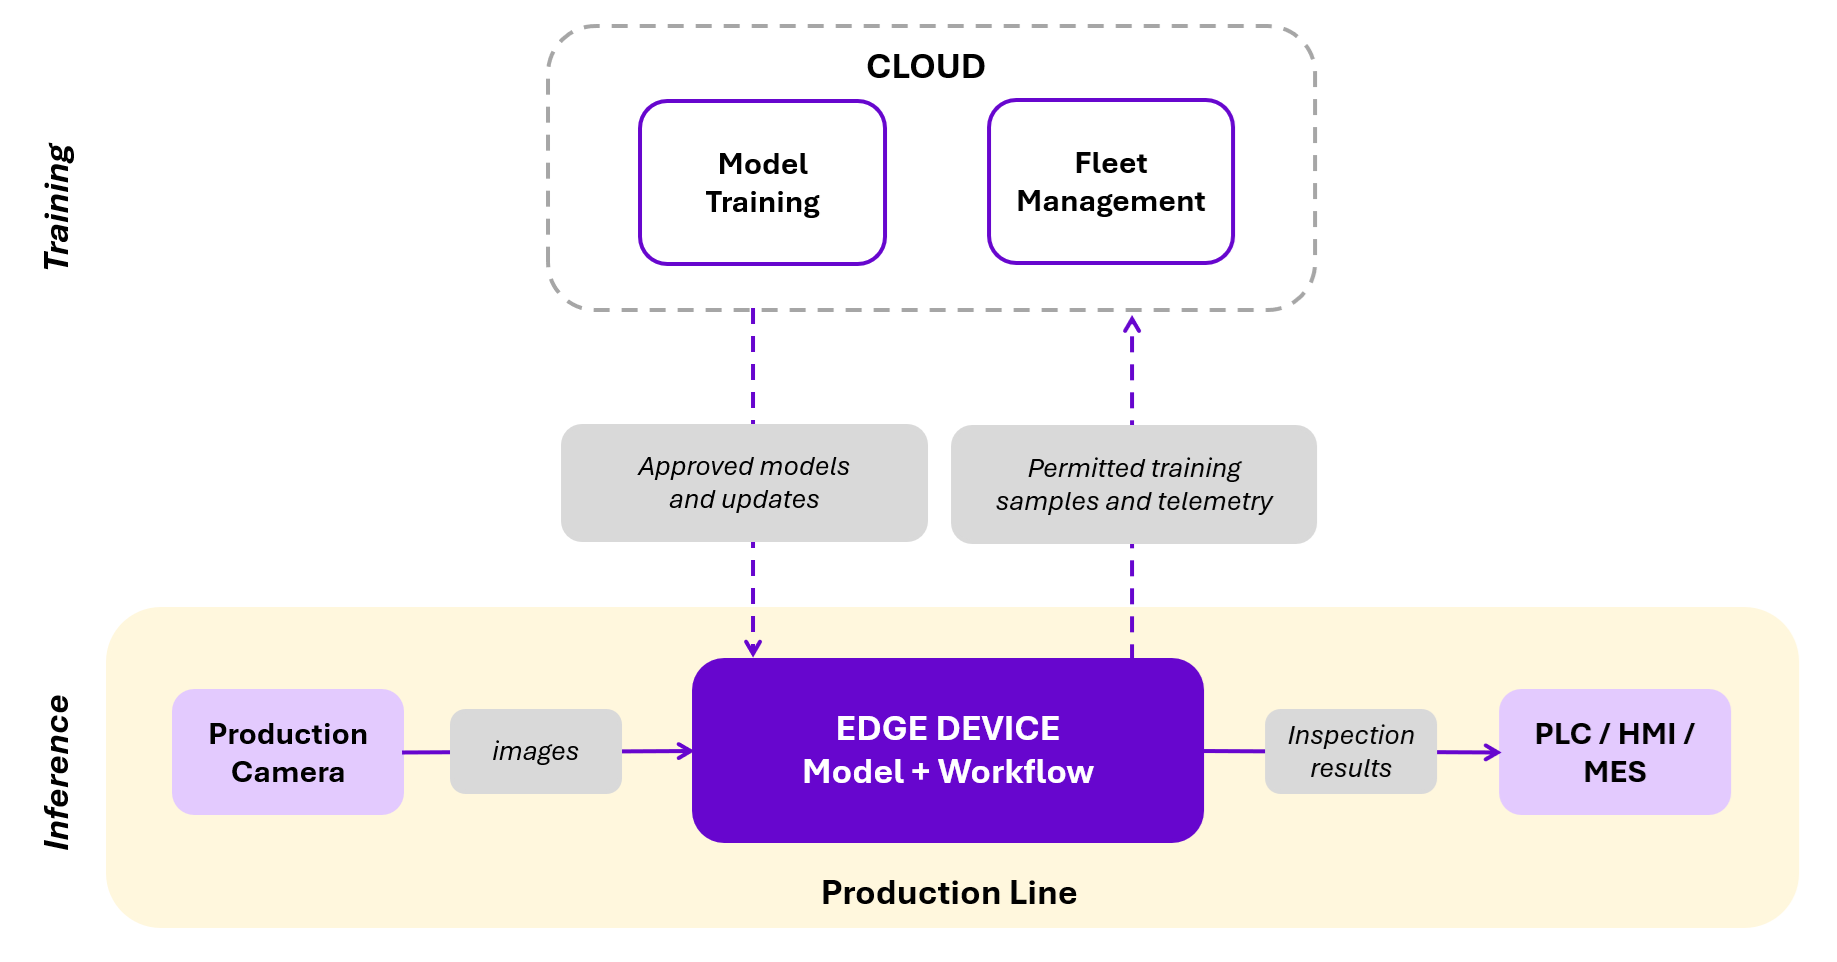
Roboflow 发文讲制造场景下为何要把视觉推理放到产线边缘:毫秒级拦截决策、每路摄像头约 1.49 Gbit/s 原始视频、WAN 会断这三条约束,云侧扛不住。 方案是云端训练,导出小模型(如 RF-DETR Nano),在产线本地用 Roboflow Inference 跑推理,再把结果通过 OPC UA / Modbus TCP / EtherNet/IP 写入 PLC 的 tag,配合 Deployment Manager 做多站点设备管理。 文章定位为落地指南,覆盖硬件选型、模型优化、本地部署、PLC/MES 集成、车队管理和 IT/OT 安全。对做工业视觉或边缘 AI 工程选型的人有实用参考价值,但整体偏 Roboflow 自家产品导向的技术指南,信息增量中等,缺少一线踩坑数据或可争议观点。
评论点赞收藏27 天前

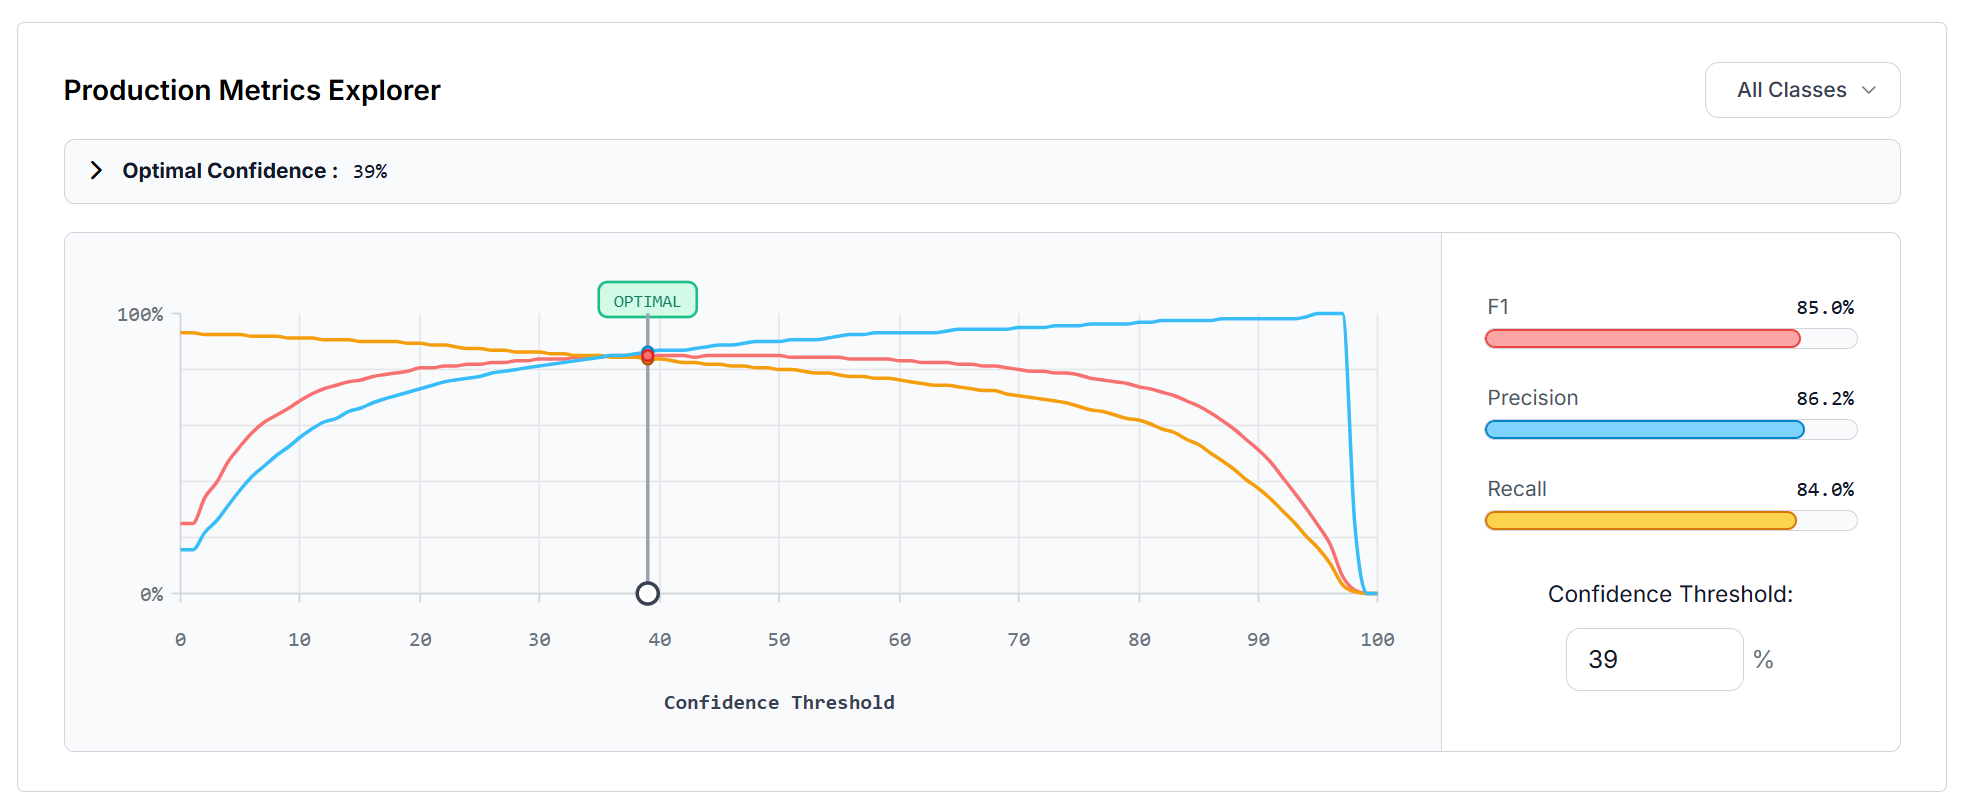
如何为物体检测模型设定置信度阈值

Roboflow 博客讲物体检测模型置信度阈值怎么设。核心观点:阈值不是随便调到 demo 好看的 0.5,而是误差成本决策——漏检和误检哪个代价更高,就对应选保守或激进的操作点。 作者以自己训练的一个仓库场景 RF-DETR 模型为例,给出流程:在 Roboflow 的 Model Evaluation 里拉 precision-recall 曲线,用 Production Metrics Explorer 看不同阈值下的 precision/recall 和成本,挑两三个候选阈值在 Workflow 里跑对比,再用标注过的黄金生产图集验证胜者,对单个类别可以另设独立阈值。 文章还说明阈值解决不了的问题,比如重复框和边界模糊样本,需要其他手段。整体偏工具操作教程,信息有增量但营销属性较强。
评论点赞收藏27 天前

在计算机视觉数据集中寻找边缘案例

Roboflow 团队发布了一篇工程教程,讲如何在生产环境中发现计算机视觉模型的边缘案例。核心问题是验证集与训练集同源分布,无法覆盖真实产线的光照变化、遮挡和罕见缺陷,导致模型指标漂亮但上线后不断漏检或误判。 教程给出一个 Roboflow 工作流:把训练好的模型跑在标注数据上,筛出无检测结果或置信度低于 0.60 的图片,再调用 Gemini 等 VLM 解释每张被标记图为何困难,结果导出 CSV 供人工审核,最后在 Roboflow Annotate 中补标并重新训练,形成闭环。 文中还分类解释了边缘案例的含义(罕见工况、易混淆难负例、分布差异),并列举了挖掘低置信帧、比较训练与生产分布等方法。整体是一篇偏实操的厂商教程,流程清晰但对没有生产漏检痛点或 Roboflow 用户的读者吸引力有限。
评论点赞收藏28 天前

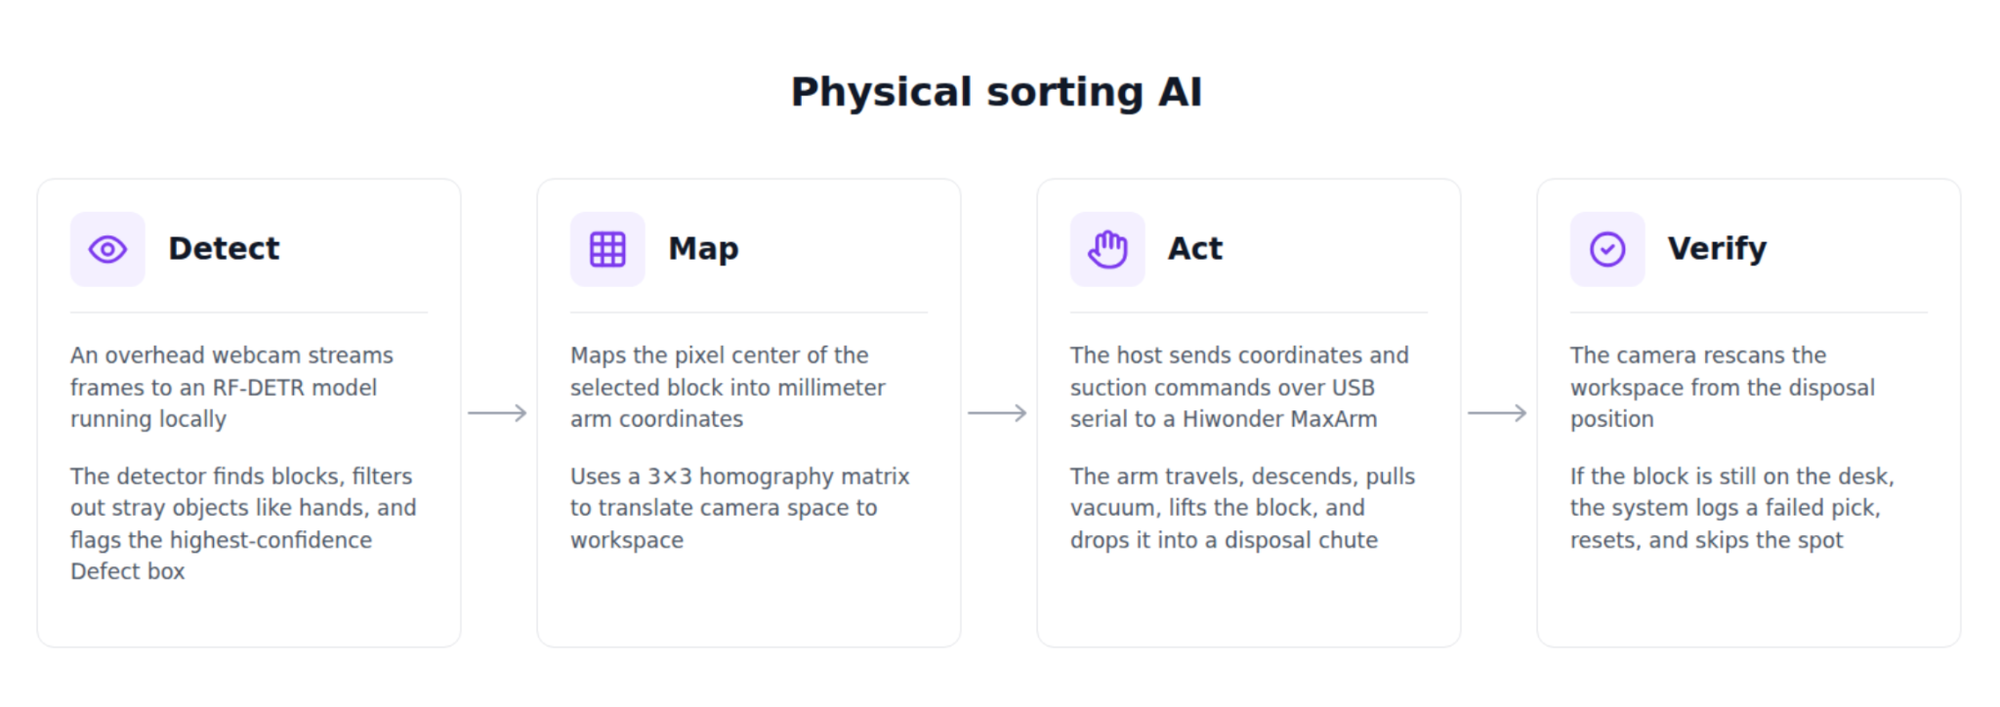
用Physical AI搭建自主缺陷检测系统:从训练到机械臂分拣的完整方案

RF-DETR加USB摄像头和桌面机械臂,10张照片训练即可本地检测缺陷并自动分拣。 每帧处理仅需0.2秒,4步闭环:摄像头检测→像素坐标映射为毫米级机械臂坐标→USB串口发送抓取指令→验证抓取结果。 硬件循环与材料无关,换数据集和末端执行器即可适配PCB焊点、金属零件或包装印刷检测。
评论点赞收藏33 天前

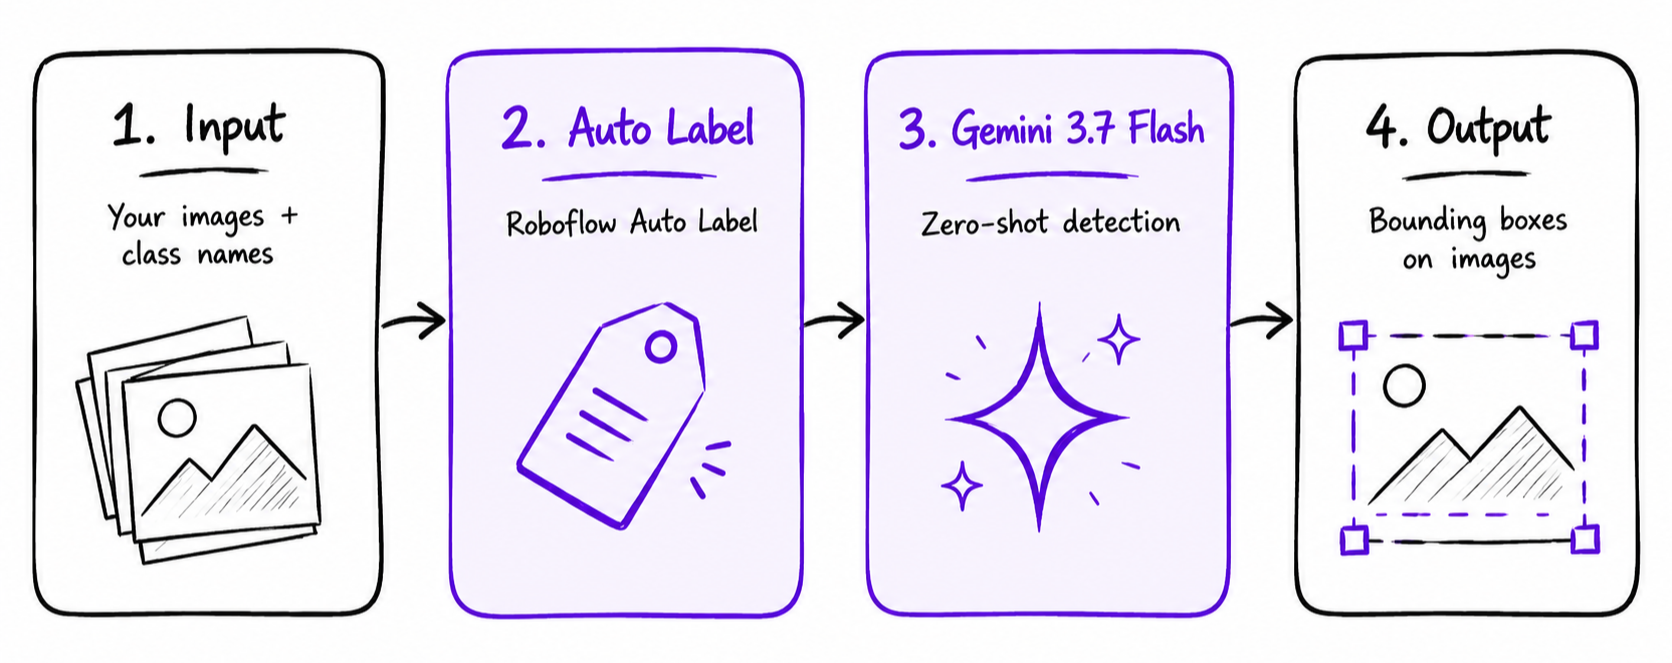
用 Gemini 3.7 在 Roboflow 中自动标注图像数据

Roboflow Auto Label 支持用 Gemini 3.7 Flash 自动为图像数据集绘制边界框,每 credit 可处理 1000 张图。模型只读取类别名称,忽略描述字段,所有框都以满分置信度返回,需人工复核修正遗漏或位置不准的框。
评论点赞收藏33 天前

用计算机视觉搭建停车场监控系统

用 Roboflow 的 RF-DETR 模型训练停车位检测,结合 Workflow 实时统计空位和已占车位数量并叠加到视频画面上。教程使用 Roboflow Universe 的现成数据集,将 car 和 free 两类标注重命名后直接训练,无需从零收集数据。
评论点赞收藏34 天前

目标检测 API:2026 年最佳托管方案(以及何时该自持模型)

文章帮开发者在"用现成云 API"和"自建模型"之间做选择。结论:通用类别(人、车、文字、地标)且已绑定某云,直接调用该云预训练检测 API 最省事;当目标物类是应用特有的(裂纹焊点、特定部件、空货架、SKU 4471)或需要实时视频/边缘/本地推理时,用 Roboflow 训练自有模型更合适。 作者给了一套实操前检查:拿约 50 张代表性图跑一遍候选方案、按真实帧量算价、确认模型能否导出。还点了两条有用的硬信息:AWS Rekognition 和 GCP Cloud Vision 的预训练检测器模型无法带出平台;Azure Custom Vision 将于 2028-09-25 退役。 整体视角清晰、信息增量在于决策框架和平台锁定/退役时间线,但本质是 Roboflow 官方博客,带推广色彩,讨论入口有限。
评论点赞收藏34 天前

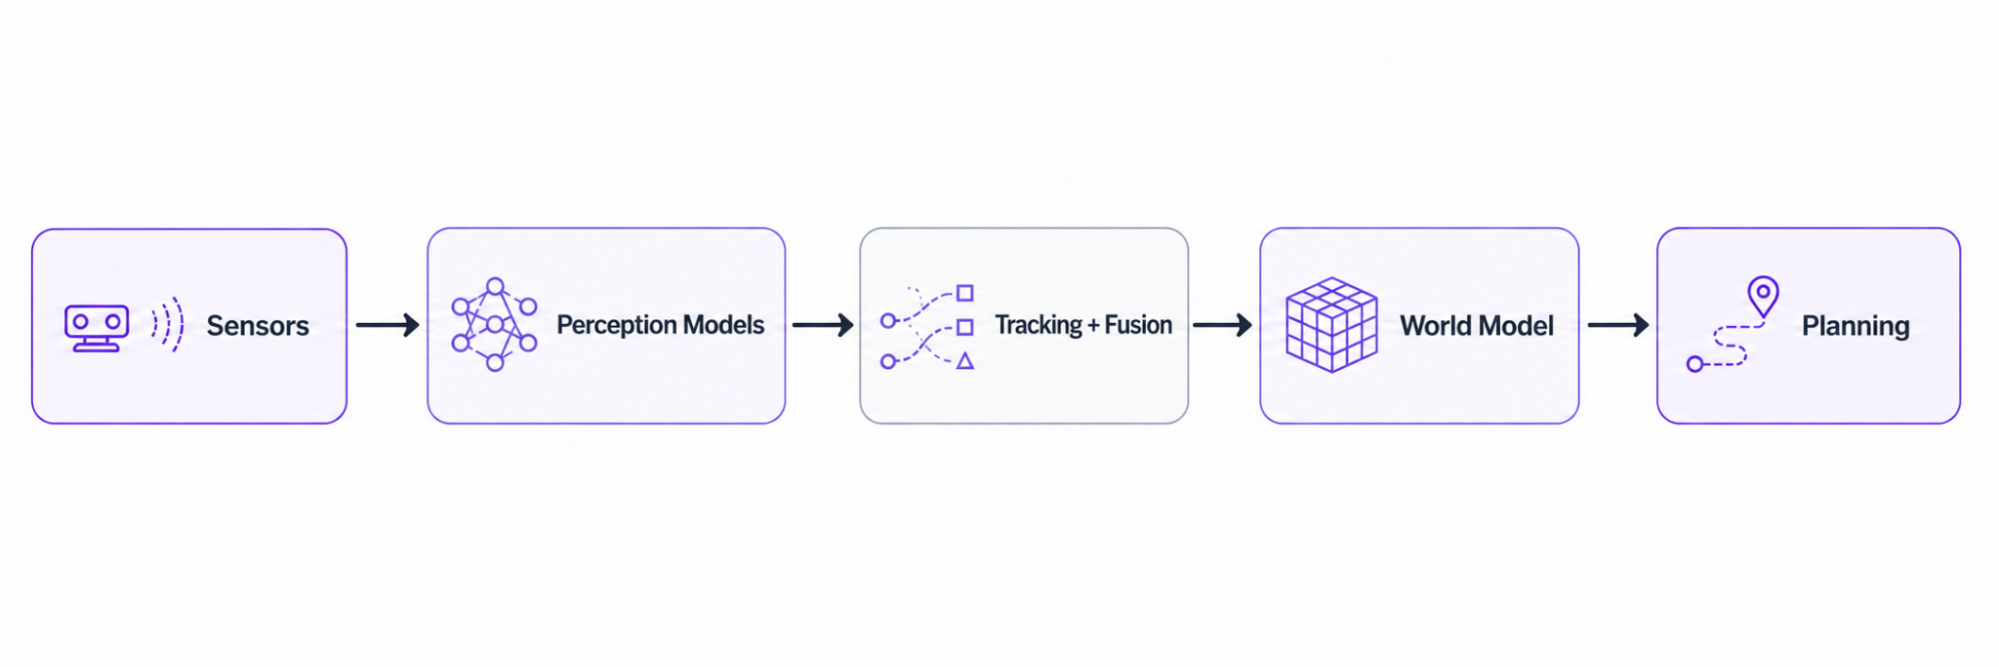
机器人感知栈:机器人如何理解其环境

机器人通过RGB相机、LiDAR、IMU等传感器采集数据,经RF-DETR检测、ByteTrack追踪和传感器融合,将原始数据转化为可执行的世界模型。 典型感知栈流程为传感→感知→映射/规划。常见故障点集中在模块连接处:追踪ID交换、传感器时间戳不匹配、置信度分数过度信任。工业机器人全球市场价值已达167亿美元。
评论点赞收藏35 天前

登录芦苇

登录后关注作者、收藏内容和参与讨论。