
英伟达 Isaac ROS 5.0 推动代理式开源机器人开发
 2


为了构建并部署能够在动态环境中感知、推理和行动的复杂机器人应用,开发者需要全新的物理AI模型与工具。
ROS开源框架是Open Robotics推出的一个项目,旨在帮助人类构建机器人。NVIDIA Isaac ROS 5.0——一套基于ROS、由GPU加速的软件包集合——于今日在加拿大多伦多举行的ROSCon大会上发布,它让人类与AI智能体能够协同构建机器人。
此次发布引入了新的智能体工作流及平台支持,以帮助开发者更快速地构建、定制并部署机器人应用。
ROS为现代机器人开发奠定了开源基础,为开发者提供了用于构建和连接机器人应用的通用工具、库及标准。
NVIDIA Isaac ROS将NVIDIA的加速计算、物理AI模型以及生产就绪的库引入到近130万ROS用户群体中,助力开发者利用免费、熟悉的开源工具打造高性能机器人应用。
将AI智能体引入机器人开发
AI智能体正在改变软件开发的方式,帮助开发者自动化重复性任务、驾驭复杂的代码库,并更快地将想法转化为可用的应用程序。Isaac ROS 5.0将这些能力带入机器人开发领域。
Isaac ROS 5.0新增对ROS Lyrical和Ubuntu 24.04的支持,为开发者提供了一条采用最新ROS平台的路径,同时借助NVIDIA加速计算持续提升高负载机器人工作负载的性能。
NVIDIA与开源机器人联盟合作,向ROS Lyrical贡献了一个标准化的数据处理接口,使机器人软件能够在包括GPU在内的不同计算硬件上高效运行。
该接口面向整个ROS社区开放,为开发者提供了一种一致的方式来加速高负载机器人应用,其中CUDA则为GPU加速提供了可参考的实现范例。
NVIDIA Isaac推出的全新设置与操作技能提供了可复用的工作流,开发者与AI智能体均可使用它们来完成机器人开发任务。同时,针对智能体优化的文档也使AI智能体更容易理解Isaac ROS的工具与流程,从而更快地将开发者的意图转化为实际可用的应用。
部分技能的作用已超越单个编码任务的辅助。例如,全新的FoundationStereo微调技能能够让AI智能体协助开发者根据其摄像头、环境及机器人应用调整立体视觉模型,从而使开发者能够针对特定传感器配置轻松获得更精确的感知效果。
FoundationPose作为用于物体位姿估计与跟踪的基础模型,现提供面向智能体的推理库,使机器人在感知与跟踪物体的位置与姿态时速度提升高达5.5倍。
此外,抓取与放置这一常见工作流——它串联了目标检测、深度估计与位姿输出——现已作为独立的、面向智能体的技能提供,为机器人开发者在Isaac ROS之外带来了更多灵活性。
加速开源机器人生态系统的演进
机器人生态系统已经在将这种基于智能体的开发模式扩展至更多工作流。
AgenticROS是由3D感知技术公司RealSense赞助的开源项目,它将Isaac ROS与NVIDIA Nemotron开源模型及NVIDIA NemoClaw蓝图相连接,使AI智能体能够与基于ROS的机器人进行交互。
RealSense还在优化其最新的AI原生3D立体深度相机,包括RealSense D585 Pro,以及面向Isaac ROS和NVIDIA Jetson Thor边缘AI平台的开源软件开发工具包,助力开发者构建感知、导航与操作类应用。
Intrinsic’s的开放式机床维护解决方案是一套用于数控机床维护的参考应用,属于新发布的Intrinsic Core的一部分;后者是一套预配置的开源运行时服务与功能集,旨在加速工业机器人应用的开发。
该套件内置对NVIDIA FoundationPose的支持,可开箱即用地实现物体的注册、跟踪与位姿估计。借助FoundationPose感知流水线,该解决方案使机器人能够在动态环境下检测并处理工件,同时减少对刚性且昂贵的物理夹具及专业系统集成的需求。
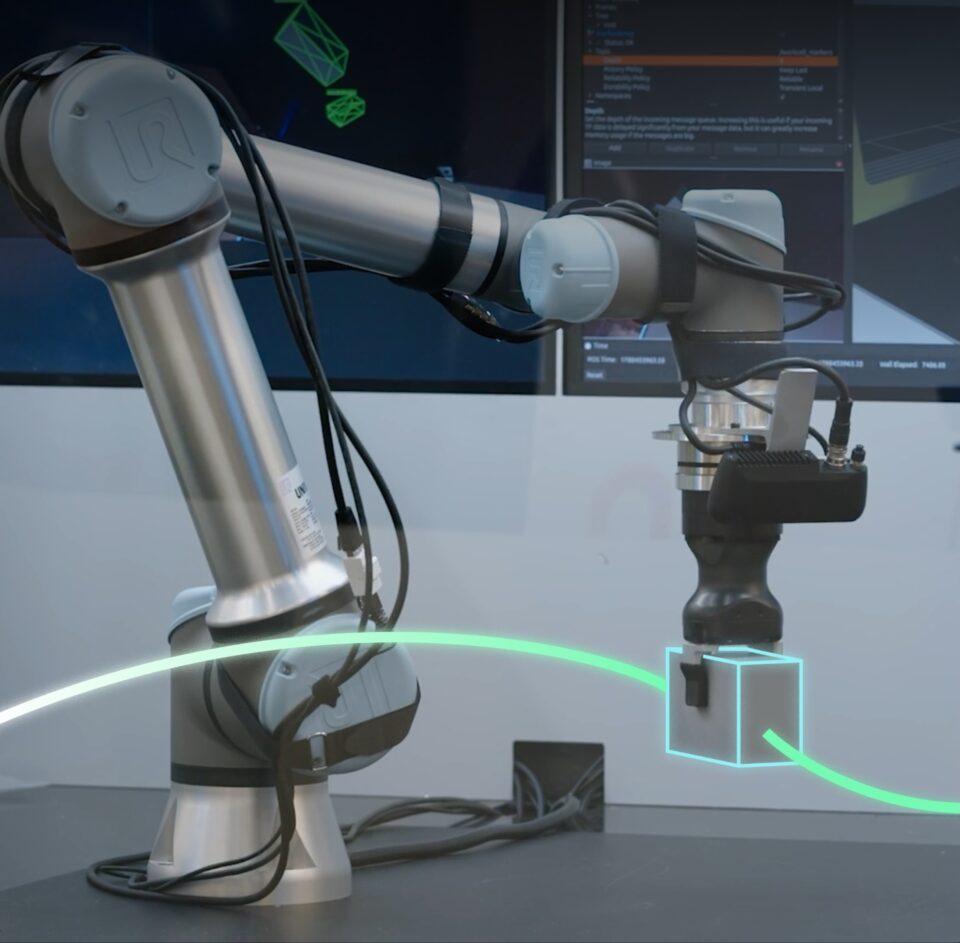
Seeed Studio 正在使用 NVIDIA Isaac ROS 与 reBot Arm 配合,在 NVIDIA Jetson Thor 上实现加速的感知、空间理解和运动规划。这一集成为开发者提供了一个实用的平台,用于构建适应性强的物理 AI 应用,从物体定位到具备碰撞规避能力的操控,以及自主抓取与放置。
Magna 将 NVIDIA Isaac ROS 作为模块化的 GPU 加速基础,用于机器人感知、同步数据采集以及 NVIDIA Isaac GR00T 模型部署,并将其与 Isaac Sim 的硬件在环测试相结合,从而更快、更安全地将智能自动化从研发阶段推向实际的制造与移动应用。
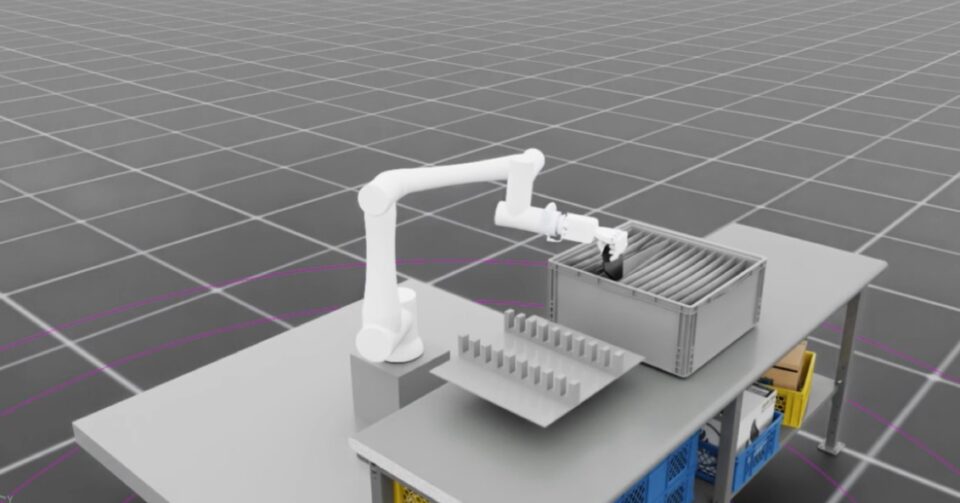
Prefix.dev 的 Pixi 包管理工具使创建可复现的机器人开发环境变得更加容易,它将 ROS 与 NVIDIA CUDA 平台相整合,帮助开发者更便捷地搭建并共享加速的机器人工作流。
作为 Isaac ROS 合作伙伴,Foxglove 通过其网页和桌面工具,协助开发者可视化并调试实时 ROS 应用;这些工具已集成到 Isaac ROS 的各类教程中,并支持诸如 3D 话题、nvblox 网格及 rosbag 等数据。
Flexiv 正将其 Rizon 4 自适应机器人与 Isaac ROS 进行集成,使开发者能够获得 NVIDIA 加速的机器人功能,并为应用程序从 NVIDIA Isaac Sim 中的测试到在实体机器人上的部署提供一条 streamlined 路径。
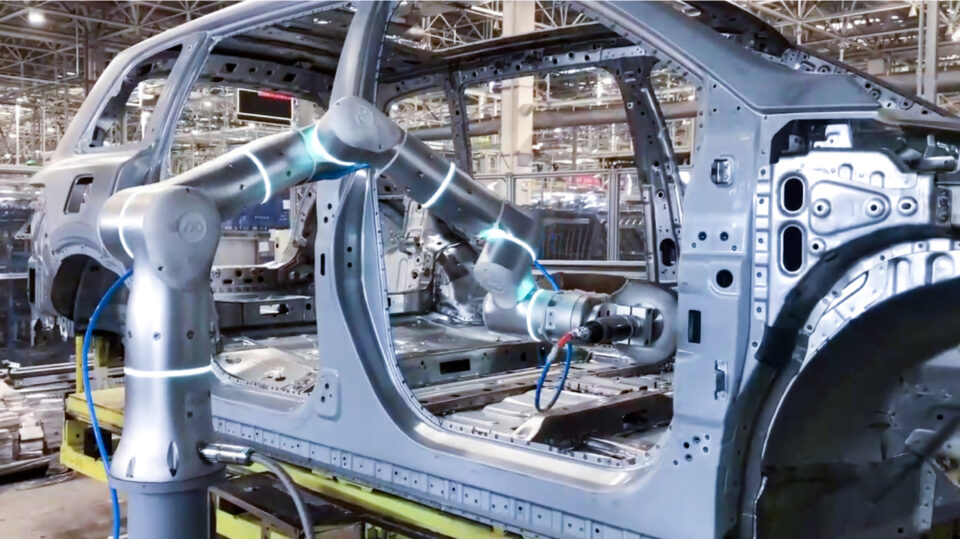
Ekumen(Grid Dynamics 旗下公司)正在现有 ROS 和 Nav2 栈中使用 GPU 加速的 Isaac ROS 软件包,以提升精确停靠、三维障碍物检测、视觉定位及实时运动规划的能力,并在 Isaac Sim 中对每项应用进行验证。
Ekumen 在 GPU 上使用 isaac_ros_cumotion,可在约 2 至 5 毫秒内为仓库机械臂规划出一条无碰撞路径。
Ouster 将其 Stereolabs ZED 双目相机与 NVIDIA Isaac ROS 集成,为机器人应用提供 GPU 加速的感知能力。该集成简化了实时目标检测、建图与导航的开发过程,同时保持与更广泛的 ROS 生态系统的互操作性。
将完整的物理 AI 栈引入机器人
开发者和各机构所构建的应用最终需要在机器人上运行。
NVIDIA Jetson 是一个可扩展的计算平台,能够在边缘端以实时性能运行物理 AI 栈,将 ROS、加速的感知与导航、AI 模型以及应用逻辑整合于机器人之上。
Isaac ROS 5.0 支持从入门级的 NVIDIA Jetson Orin Nano 到高性能的 Jetson Thor 设备的多种算力配置,为开发者提供了从开发到部署的完整路径,以应对日益复杂的机器人工作负载。
机器人企业已在利用这一组合,将更多 AI 处理直接部署于其设备之上。
Mentee Robotics 将 NVIDIA Isaac ROS 作为其 MenteeBot 类人机器人的感知与 AI 核心,使机器人能够实时解析视觉信息并执行已学习的行为。
基于 NVIDIA Jetson Orin 和 Jetson Thor 平台的统一软件基座,帮助 Mentee 将其创新从现有机器人扩展至下一代系统。
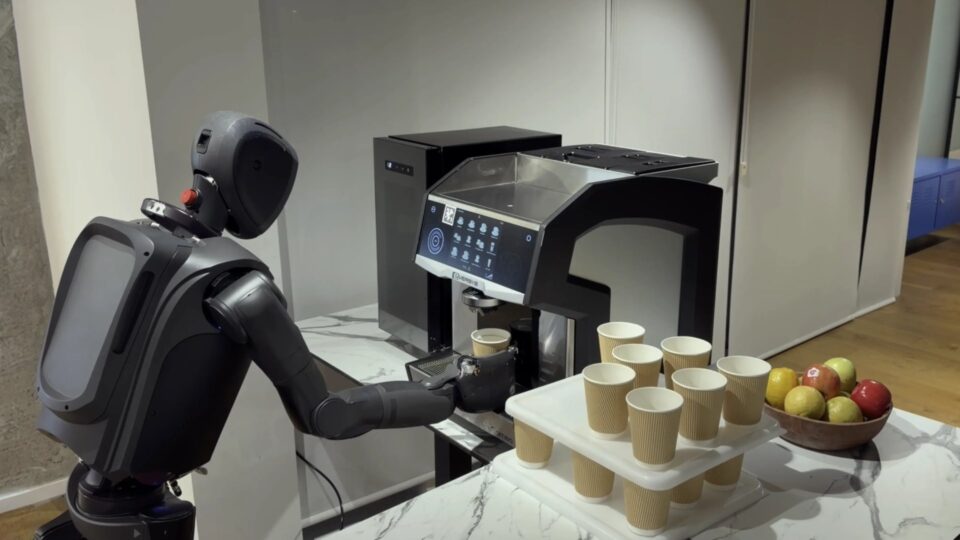
Universal Robots 已将 NVIDIA Isaac ROS 内置于其 AI Accelerator 软件开发套件中,帮助集成商更快地部署先进的感知与运动能力,而无需从零开始开发复杂的机器人软件。
该方案由边缘端的 NVIDIA Jetson 提供算力支持,使机器人能够适应未精确定位的零部件,从而减少对昂贵夹具的依赖,提升制造单元的灵活性。
ROBOTIS 打造了易于开发的基于 ROS 的 TurtleBot3,并正将 Isaac ROS 集成到其 AI Worker 机器人中,借助 GPU 加速的目标感知能力,实现包括抓取、放置及对齐在内的视觉引导型操作任务。
ROBOTIS 使用 NVIDIA Isaac ROS CuMotion 来完成物体操作任务。
FieldAI 的机器人基础模型无需依赖云端连接即可完全在机器人端运行,它们正在 Jetson 设备上集成 Isaac ROS,以更充分地利用 GPU 加速,提升机器人端 AI 栈的效率。
Noble Machines 正在使用 NVIDIA Isaac ROS on Jetson 来加速面向工业应用的通用机器人开发,依托现成的 AI 和感知能力,而非从零开始构建。
通过结合开放的机器人生态系统、加速计算以及全新的代理式开发工作流,Isaac ROS 5.0 帮助开发者应对物理 AI 挑战的两个方面:构建功能日益强大的机器人应用,并在现实世界中高效运行这些应用。
Isaac ROS 5.0 现已发布,且为免费开源。开发者可访问 GitHub 了解更多并开始使用 NVIDIA Isaac ROS。